
西安旭彤电子科技股份有限公司
电话:029-87607812
传真:029-87607792
邮箱:xaxutong@163.com
从“能动”到“会感”:一场关于关节精度的底层对话
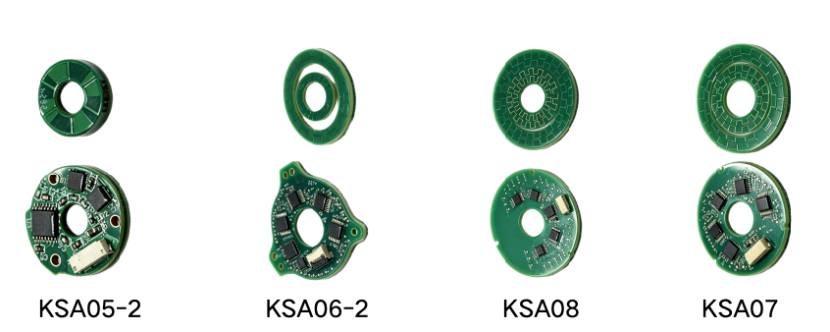
机器人关节的每一次转动、每一次启停,都依赖一个隐形的裁判——位置编码器。随着人形机器人双足动态平衡、工业机械臂高速分拣等场景的普及,关节位置检测的延迟与误差被放大为整机性能的致命短板。此次展会推出的KSA05-2、KSA06-2、KSA07、KSA08等系列高精度电感编码器,正是针对这一痛点交出的答卷。其参数检测精度达到±0.05°,重复性精度±0.006°,最高分辨率达到20位,最高支持9000rpm,产品直径覆盖18mm至55mm。这些核心参数的背后是肩、肘、腕、膝、踝等关节在高速运动下仍能获得稳定、低延迟的位置反馈,也为执行器及各类协作机器人提供了可靠的位置感知基础。
高精度电感编码器(下图)
力觉,让机器从“盲操”走向“柔顺”
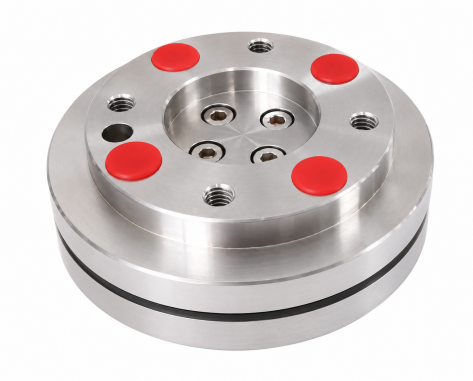
如果说位置感知决定了机器人“走不偏”,那么力觉感知则决定了机器人“知轻重”。在人机共融、精密装配等场景中,单纯的位置控制已无法满足安全与质量要求。我们的六维力传感器可同步精准测量Fx、Fy、Fz三个方向的力以及Mx、My、Mz三个方向的力矩,实现机器人末端多方向力和力矩的实时感知。该产品具备灵敏度高、迟滞小、线性度好、高刚性、长期稳定性强及强抗过载能力,同时支持EtherCAT、CAN、RS485等多种通信接口,产品适用于机器人精密装配、拖拽示教、力控打磨、柔性装配及碰撞检测等场景,为机器人柔顺控制提供坚实的数据支撑。
六维力传感器(下图)
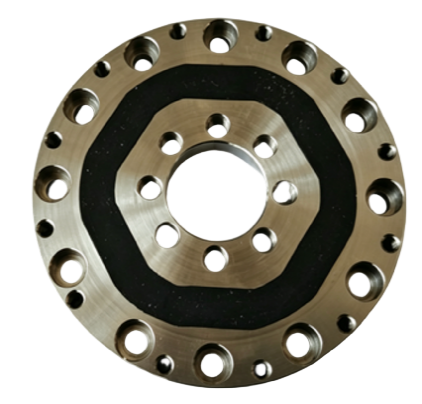
同时,面向人形机器人、协作机器人及工业机械臂关节的力矩检测需求,我们开发了高精度一维力传感器。该产品采用高刚度、小型化结构设计,可直接集成于机器人关节模组内部,具备高信噪比、低迟滞、高重复度和快速动态响应等特性,并可实时采集机器人关节扭矩数据,为柔顺控制、碰撞检测、人机交互、柔性装配及力控打磨等应用提供可靠的关节力矩反馈。
一维力传感器(下图)
展台之外,更关注“回响”
此次参展2026世界机器人大会,既是对我们阶段性研发成果的公开检阅,也是与产业链伙伴深度对话、聆听真实需求的重要契机。未来,我们将持续聚焦机器人“感知层”关键瓶颈,以更精密的传感产品助力机器人运动控制与交互体验的迭代升级。我们相信,技术深耕与场景落地并重,方能在机器人核心零部件领域行稳致远。